하드웨어·외형 구성
감지 대상, 설치 위치, 크기·전원·연결 조건에 맞춘 부품 구성과 외형 설계
CUSTOM AI DEVICES
필요한 감지 기능과 설치 환경에 맞춰 하드웨어 구성, AI, 펌웨어와 외형을 함께 설계·제작합니다.
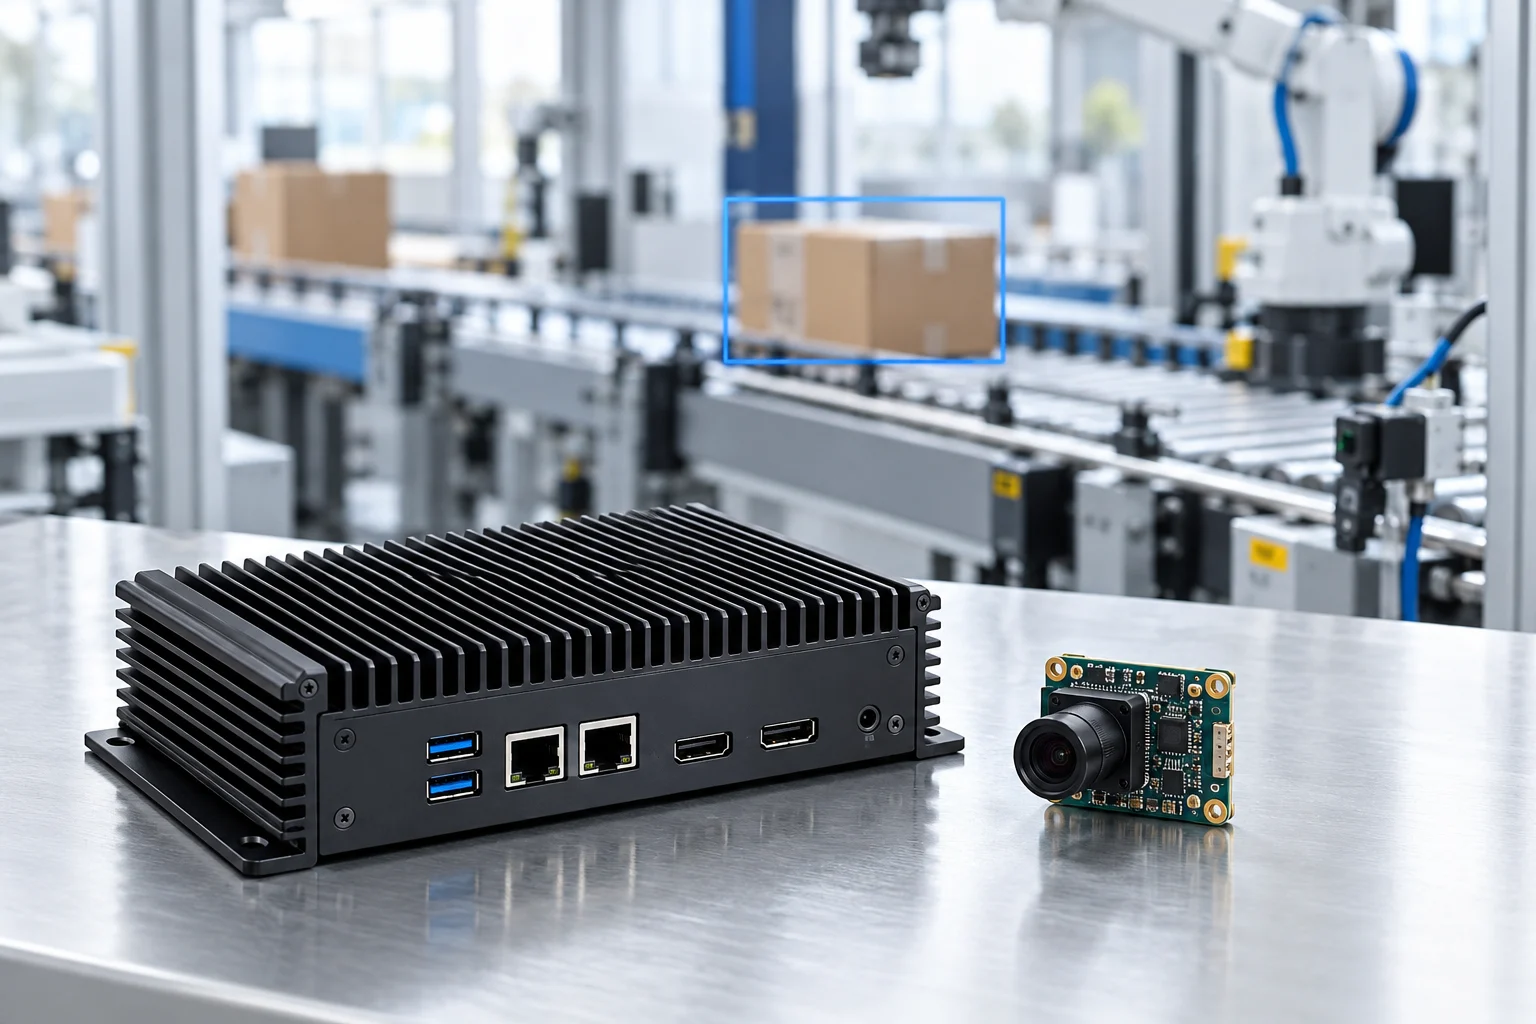
카메라·센서·연산 장치를 구성하고 AI 모델, 펌웨어, 전원·통신과 외형 조건을 맞춥니다. ESP32 계열의 소형 MCU부터 NVIDIA Jetson 계열까지, 현장 요구와 자원 조건을 기준으로 제작 범위를 정합니다.
감지 대상, 설치 위치, 크기·전원·연결 조건에 맞춘 부품 구성과 외형 설계
카메라·센서 입력, 장치 내 추론, 상태 보고·설정·업데이트 구조 구현
장치별 동작·발열·통신 조건 확인과 필요한 관제·업무 시스템 연동
보드·모델·기구·시험과 제작 범위는 요구사항에 따라 협의합니다. 기존 공개 수행 경험과 EdgeMesh 제품의 분산 실행·양산 검증은 구분합니다.
SELECTED EXPERIENCE
2026.05 – 진행 중
ESP32-S3의 TinyML 감지, 카메라 영상과 AI 결과의 시점 연결, 저속 회선을 고려한 전송·현장 설정·OTA를 개발한 경험입니다.
2025.12 – 2026.09
Jetson 기반 로봇의 카메라 입력과 다중경로 QUIC, ROS 2 실험 환경을 연결하고 Wi-Fi 경계 구간에서 경로 전환을 시험한 경험입니다.
ESP32-S3의 TinyML(TFLM·esp-nn) 감지, 현장 설정 포털, 설정 저장, Wi-Fi OTA를 연결했습니다.
AI 결과와 근거 영상을 동일한 촬영 시점으로 연결하고, 제어·이벤트와 영상·측정값의 전달 방식을 나누는 구조를 개발했습니다.
Jetson Orin·카메라·ROS 2 실험 체계에서 다중 통신 경로와 스케줄러를 비교하고 Wi-Fi 경계 구간 주행을 시험했습니다.
제공된 포트폴리오 기준입니다. EdgeMesh 제품의 분산 실행·양산 검증과는 별개의 개발 경험이며, 장치·모델·회선 조건에 맞춰 적용 범위를 검토합니다.